
Grafer och visualiseringar
Utforska linjär algebra visuellt med interaktiva grafer och diagram. Perfekt för att förstå vektorer, matriser, transformationer och egenvärden.
Vektorer och operationer
Vektoraddition
u + v = (u₁+v₁, u₂+v₂)
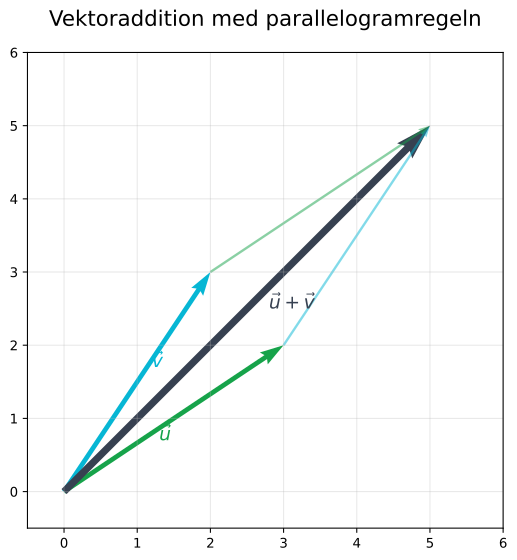
Vektoraddition visualiserad med parallelogramregeln och triangelregeln.
- Parallelogramregeln
- Triangelregeln
- Kommutativitet: u + v = v + u
Skalärprodukt
u · v = |u||v|cos θ
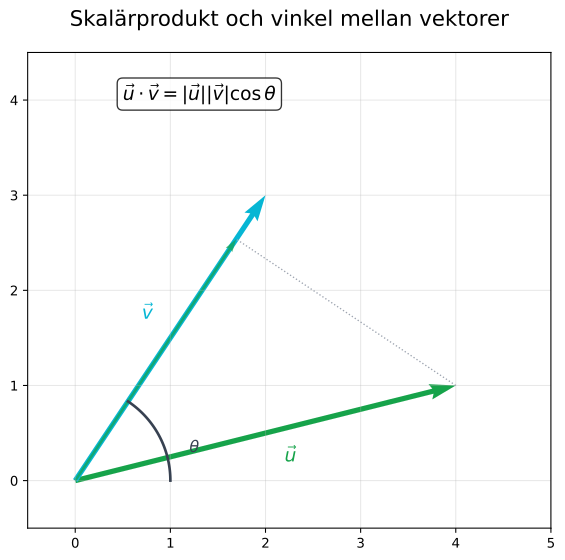
Skalärprodukt uttryckt genom vektorernas längder och vinkeln mellan dem.
- Geometrisk tolkning
- θ = 90°: ortogonala vektorer
- Används för projektioner
Ortogonal projektion
proj_u(v) = (v·u/||u||²)u
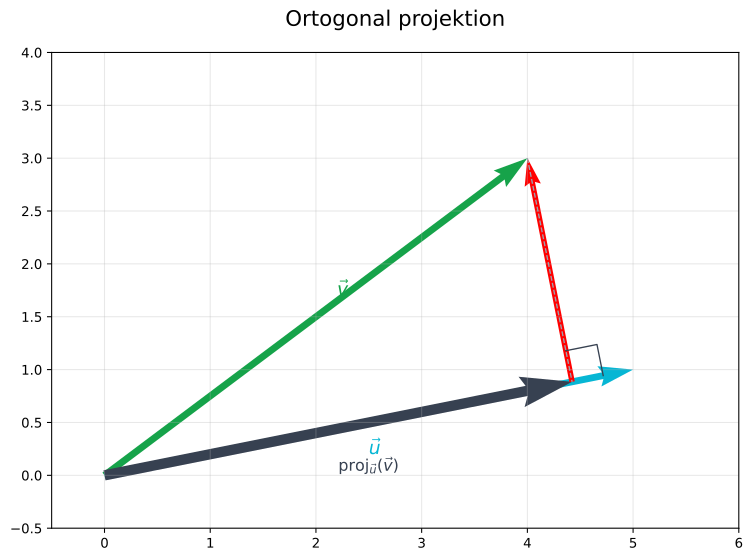
Projektion av vektor v på vektor u, används i minsta kvadrat-metoden.
- Ortogonal komponent
- Parallell komponent
- Pythagoras sats
Linjära transformationer
Rotation
R(θ) = [cos θ -sin θ; sin θ cos θ]
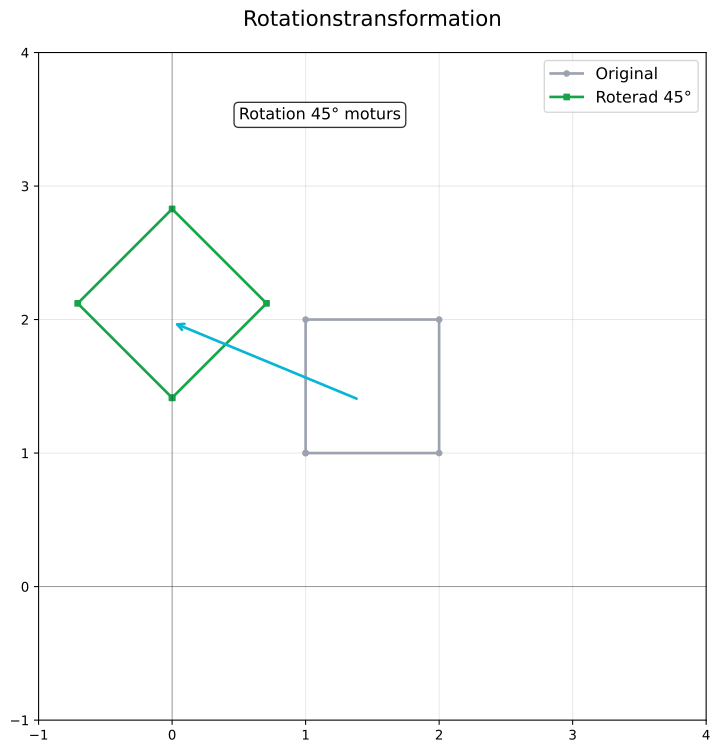
Rotation av vektorer och geometriska figurer omkring origo.
- Bevarar längder
- Bevarar vinklar
- Ortogonal transformation
Skalning
S = [sx 0; 0 sy]
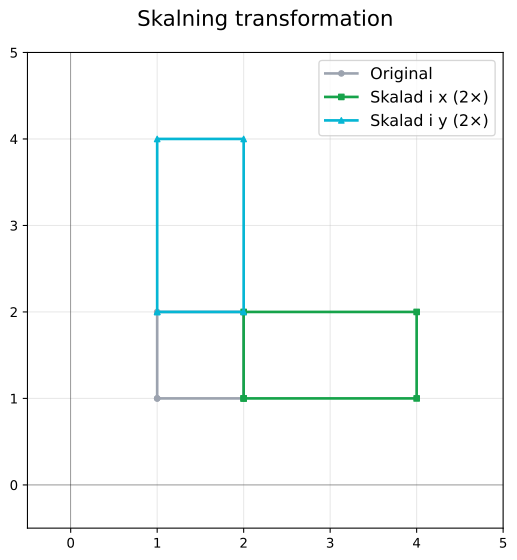
Skalning som förstorer eller förminskar figurer i olika riktningar.
- Uniform skalning: sx = sy
- Anisotrop skalning: sx ≠ sy
- Ändrardeterminanten = sx·sy
Reflektion
Speglings-transformation
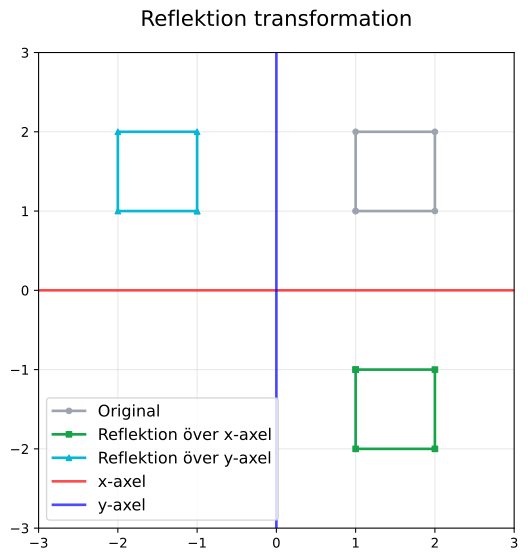
Reflektion över en linje genom origo, t.ex. x-axeln eller y-axeln.
- Bevarar längder
- Ändrar orientering
- Determinant = -1
Egenvärden och egenvektorer
Egenvektorer
Av = λv
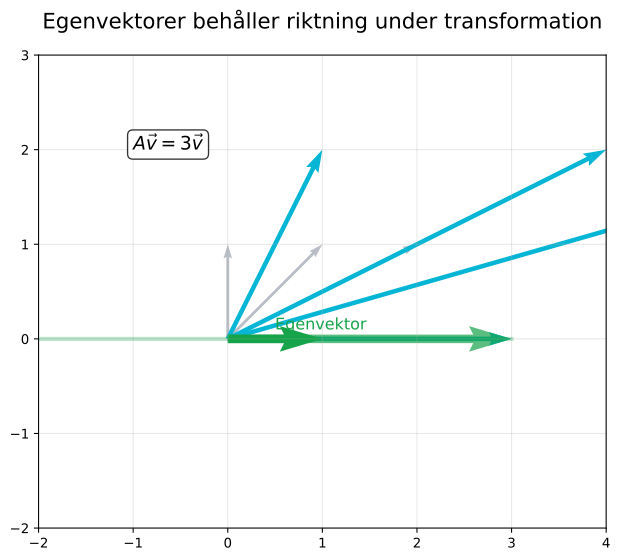
Egenvektorer behåller sin riktning under linjär transformation.
- Skalas med egenvärdet λ
- Riktning bevaras
- Kan vara positiva eller negativa
Diagonalisering
A = PDP⁻¹
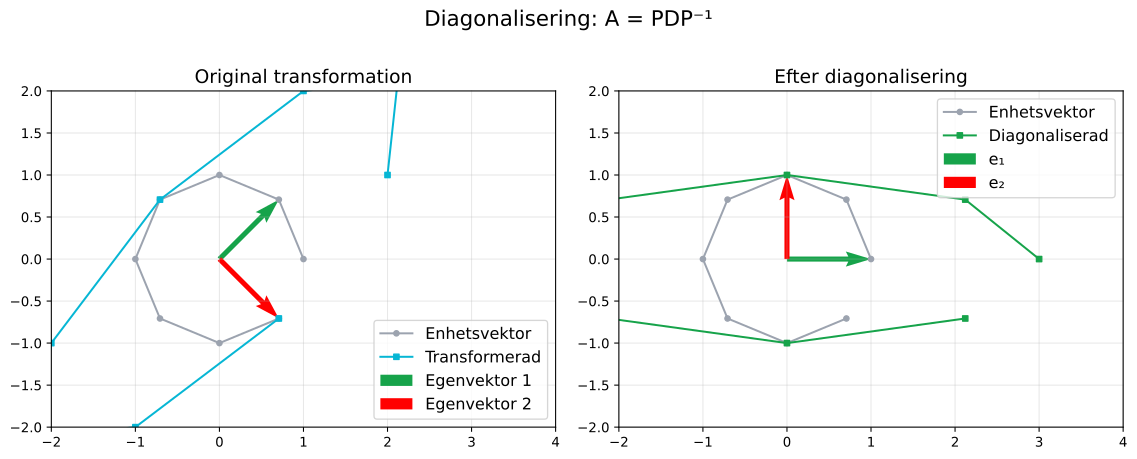
Diagonalisering gör transformationer enklare att förstå och beräkna.
- Egenvektorbas
- Diagonalmatris D
- Förenklad analys
Vektorrum och underrum
Linjärkombinationer
v = c₁v₁ + c₂v₂
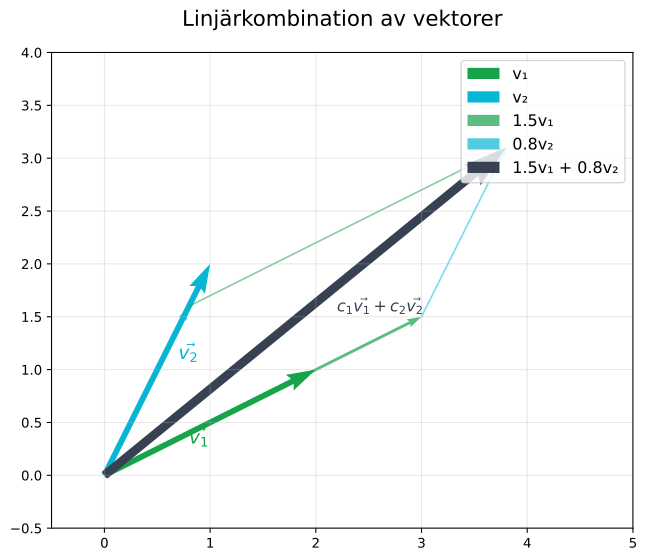
Alla möjliga linjärkombinationer av vektorer skapar ett underrum.
- Span av vektorer
- Linjärt oberoende
- Bas för underrum
Basis och dimension
dim(V) = antal basisvektorer
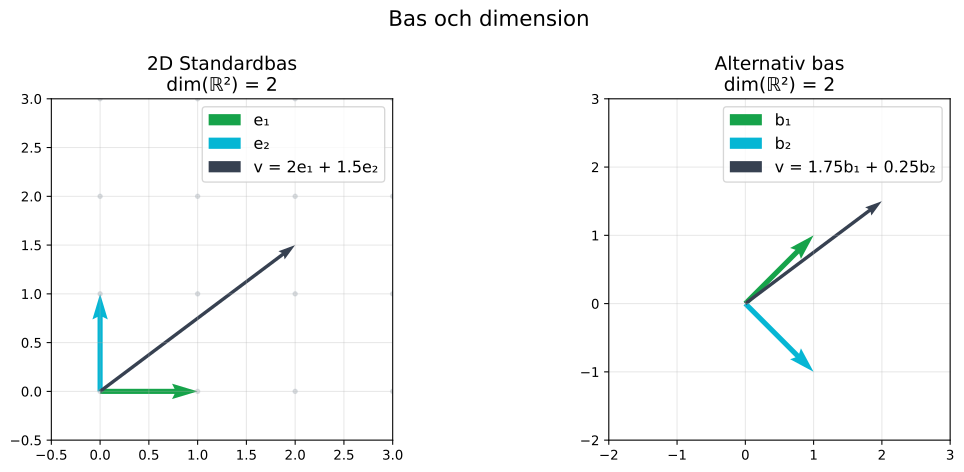
En bas är en minimal uppsättning vektorer som spänner över hela rummet.
- Linjärt oberoende
- Spänner över V
- Alla baser har samma antal vektorer
Ortogonala underrum
U ⊥ W
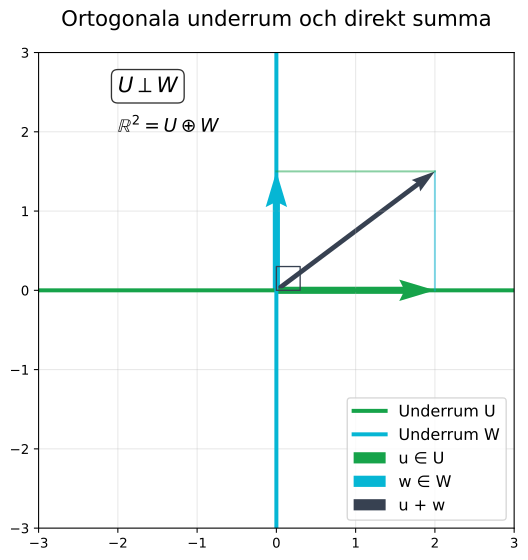
Ortogonala underrum har noll skalärprodukt mellan alla vektorpar.
- Direkt summa: V = U ⊕ W
- Ortogonal projektion
- Minsta kvadrat-approximation