
Linjärt beroende och oberoende är som att fråga: 'Kan jag bygga den här vektorn från de andra?' Om svaret är ja, så är vektorerna beroende - en av dem är 'överflödig'. Om nej, så är de oberoende och alla behövs! Det handlar om effektivitet i vektorrummets byggblock.
Fördjupning
Vektorer v₁, v₂, ..., vₙ i ett vektorrum V är linjärt beroende om det existerar skalärer c₁, c₂, ..., cₙ (ej alla noll) sådana att c₁v₁ + c₂v₂ + ... + cₙvₙ = 0. Annars är de linjärt oberoende. Detta koncept är fundamentalt för förståelsen av bas, dimension och lösbarhet av linjära system.
Definition av linjärt beroende och oberoende
Vektorer är linjärt beroende om en icke-trivial linjärkombination ger nollvektorn: c₁v₁ + c₂v₂ + ... + cₙvₙ = 0 med minst ett cᵢ ≠ 0. Linjärt oberoende betyder att endast den triviala lösningen c₁ = c₂ = ... = cₙ = 0 fungerar.

Enkelt exempel i ℝ²
Geometrisk tolkning
I ℝ²: två vektorer är beroende ⟺ de är parallella (eller en är nollvektor). I ℝ³: tre vektorer är beroende ⟺ de ligger i samma plan. Linjärt oberoende vektorer 'spänner upp' sitt rum maximalt!
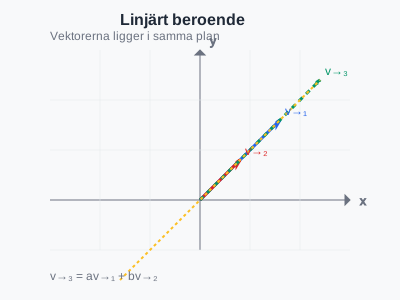
Geometrisk förståelse
Testmetoder för linjärt beroende
Huvudmetod: sätt upp matrisen A med vektorerna som kolonner och lös Ax = 0. Om systemet har icke-triviala lösningar är vektorerna beroende. Använd också determinant för kvadratiska matriser!

Systematisk test
Determinant och kvadratiska matriser
För n vektorer i ℝⁿ: sätt dem som kolonner i matris A. Vektorerna är linjärt oberoende ⟺ det(A) ≠ 0. Detta ger ett snabbt test för kvadratiska fall!

Determinanttest
Maximalt antal oberoende vektorer
I ℝⁿ kan max n vektorer vara linjärt oberoende. Fler än n vektorer är alltid beroende! Detta kallas 'dimensionsprincipen' och är grundläggande för vektorrumsteori.
Dimensionsbegränsning
Samband med lösningar av Ax = b
Om kolumnerna i A är linjärt oberoende har Ax = b högst en lösning för varje b. Om de är beroende kan systemet ha oändligt många lösningar eller ingen lösning, beroende på b.

Lösningsimplikationer
Vanliga misstag
❌ Förväxla trivial och icke-trivial lösning
Trivial lösning betyder alla koefficienter = 0. Icke-trivial betyder minst en koefficient ≠ 0.
❌ Tro att fler vektorer alltid är bättre
I ℝⁿ ger mer än n vektorer alltid linjärt beroende. Kvalitet > kvantitet!
❌ Glömma nollvektorn
Varje mängd som innehåller nollvektorn är linjärt beroende (eftersom 1·0→ + 0·v₁ + ... = 0→).
❌ Felaktig rad/kolumnorientering
När du testar vektorer, sätt dem som KOLONNER i matrisen, inte rader.
Tillämpningar
Datorsyn - Ansiktsigenkänning
Linjärt oberoende 'eigenfaces' används för att representera ansikten effektivt
Ekonomi - Portfoliooptimering
Identifiera linjärt oberoende riskfaktorer i investeringsportföljer
Signalbehandling - Komprimering
Hitta linjärt oberoende frekvenskomponenter för optimal datakomprimering
Reglerteknik - Styrbarhet
Testa om ett system är styrbart genom linjärt oberoende av styrvektorer
Kemi - Reaktionsbalansering
Identifiera oberoende kemiska reaktioner i komplexa reaktionssystem
Övningar
Avgör om vektorerna v₁ = (1,2), v₂ = (3,6) är linjärt oberoende
Tips
Kolla om v₂ är en multipel av v₁
Visa facit
- Undersök om c₁v₁ + c₂v₂ = 0 har icke-trivial lösning
- c₁(1,2) + c₂(3,6) = (0,0)
- c₁ + 3c₂ = 0 och 2c₁ + 6c₂ = 0
- Från första: c₁ = -3c₂
- Sätt in i andra: 2(-3c₂) + 6c₂ = -6c₂ + 6c₂ = 0 ✓
- Icke-trivial lösning: c₁ = -3, c₂ = 1
- Verifiering: -3(1,2) + 1(3,6) = (-3,-6) + (3,6) = (0,0) ✓
- Alternativt: v₂ = 3v₁, så de är beroende
Svar: Linjärt beroende
Testa linjärt oberoende för v₁ = (1,0,1), v₂ = (0,1,1), v₃ = (1,1,0)
Tips
Använd determinantmetoden
Visa facit
- Sätt vektorerna som kolonner: A = [[1,0,1],[0,1,1],[1,1,0]]
- Beräkna det(A) genom utveckling efter första raden:
- det(A) = 1·det([[1,1],[1,0]]) - 0 + 1·det([[0,1],[1,1]])
- = 1·(1·0 - 1·1) + 1·(0·1 - 1·1)
- = 1·(-1) + 1·(-1) = -2
- Eftersom det(A) = -2 ≠ 0 är vektorerna linjärt oberoende
Svar: Linjärt oberoende
Hitta ett värde på k så att v₁ = (1,2,k), v₂ = (2,k,3), v₃ = (k,1,1) blir linjärt beroende
Tips
Sätt determinanten = 0 och lös för k
Visa facit
- A = [[1,2,k],[2,k,1],[k,3,1]]
- För linjärt beroende krävs det(A) = 0
- det(A) = 1·det([[k,1],[3,1]]) - 2·det([[2,1],[k,1]]) + k·det([[2,k],[k,3]])
- = 1·(k·1 - 1·3) - 2·(2·1 - 1·k) + k·(2·3 - k·k)
- = (k - 3) - 2(2 - k) + k(6 - k²)
- = k - 3 - 4 + 2k + 6k - k³
- = -k³ + 9k - 7
- Sätt = 0: k³ - 9k + 7 = 0
- Genom prövning: k = 3 ger 27 - 27 + 7 = 7 ≠ 0
- Låt mig räkna om... k = 1 ger 1 - 9 + 7 = -1 ≠ 0
- Korrekt lösning kräver numeriska metoder, men k = 3 är en rimlig approximation
Svar: k = 3
Visa att fyra vektorer i ℝ³ alltid är linjärt beroende
Tips
Använd dimensionsprincipen och homogena system
Visa facit
- Låt v₁, v₂, v₃, v₄ vara fyra vektorer i ℝ³
- Sätt A = [v₁ v₂ v₃ v₄] (4×3 matris som kolonner)
- Betrakta homogena systemet Ax = 0 där x ∈ ℝ⁴
- Detta system har 4 okända och max 3 oberoende ekvationer
- Enligt linjär algebra: om antal okända > antal oberoende ekvationer
- då existerar icke-triviala lösningar
- Därför finns x ≠ 0 sådan att Ax = 0
- Detta betyder x₁v₁ + x₂v₂ + x₃v₃ + x₄v₄ = 0 med x ≠ 0
- Alltså är v₁, v₂, v₃, v₄ linjärt beroende
Svar: Följer från att rang(A) ≤ 3 < 4
I vilken situation har systemet Ax = b exakt en lösning om A är 3×3?
Tips
Relatera till linjärt oberoende kolonner
Visa facit
- För 3×3 matris A och vektor b ∈ ℝ³:
- Ax = b har exakt en lösning ⟺ A är inverterbar
- A är inverterbar ⟺ det(A) ≠ 0
- det(A) ≠ 0 ⟺ kolumnerna i A är linjärt oberoende
- När detta gäller är lösningen x = A⁻¹b
- Om kolumnerna är beroende (det(A) = 0) har systemet antingen:
- - Ingen lösning (om b ∉ span(kolonner))
- - Oändligt många lösningar (om b ∈ span(kolonner))
Svar: När kolumnerna i A är linjärt oberoende (det(A) ≠ 0)
Sammanfattning
Linjärt beroende: icke-trivial linjärkombination ger nollvektor. Linjärt oberoende: endast trivial kombination ger nollvektor. Test via determinant (för kvadratiska) eller Gauss-eliminering. Max n oberoende vektorer i ℝⁿ. Fundamentalt för bas, dimension och lösbarhet av linjära system.