
Ortogonalitet är som perfekt balans - vektorer som står rakt på varandra utan att störa varandra! Precis som när du bygger ett hus vill du att väggarna ska vara vinkelräta mot golvet. I linjär algebra ger ortogonala vektorer oss superkrafter: enkla beräkningar, stabila numeriska metoder och vackra geometriska insikter!
Fördjupning
Ortogonalitet innebär att inreprodukt ⟨u,v⟩ = 0. Ortogonala projektioner mappar en vektor till närmaste punkt i ett underrum. Dessa projektioner är fundamentala för minsta kvadrat-metoden, Gram-Schmidt-processen och många optimeringsmetoder. Ortogonala matriser bevarar längder och vinklar.
Grundläggande ortogonalitet
Två vektorer u och v är ortogonala om ⟨u,v⟩ = 0. Geometriskt betyder detta 90° vinkel. En mängd vektorer är ortonormal om de är parvis ortogonala och alla har längd 1. Som perfekt koordinatsystem!
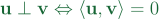
Ortogonala vektorer
Ortogonala projektioner
Projicera vektor v på underrum W = span{u₁,...,uₖ}. Om {u₁,...,uₖ} är ortonormal: proj_W(v) = ⟨v,u₁⟩u₁ + ... + ⟨v,uₖ⟩uₖ. Som skugga som faller perfekt på planet!
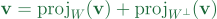
Projektion på linje
Projektionsmatriser
Projicering kan representeras som matris! Om A har ortonormala kolonner, då P = AAᵀ är projektionsmatrisen på kolumnrummet col(A). Egenskaper: P² = P (idempotent), Pᵀ = P (symmetrisk).

2D projektionsmatris
Ortogonala komplement
För underrum W är det ortogonala komplementet W⊥ = {v : ⟨v,w⟩ = 0 för alla w ∈ W}. Fundamentalsats: ℝⁿ = W ⊕ W⊥ (direkt summa). Varje vektor kan skrivas unikt som w + w⊥.
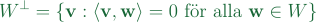
Komplement till plan
Minsta kvadrat-metoden
När Ax = b saknar lösning, hitta 'bästa' lösning: minimera ||Ax - b||². Svaret: x* som löser AᵀAx = Aᵀb (normalekvationers). Geometriskt: projicera b på col(A)!
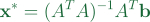
Linjär regression
Ortogonala matriser
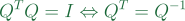
Matris Q är ortogonal om Qᵀ = Q⁻¹, dvs QᵀQ = I. Kolonnerna bildar ortonormal bas. Ortogonala matriser bevarar längder, vinklar och volym. Som rotation och reflektion!
Rotationsmatris
Vanliga misstag
❌ Förväxla ortogonal med ortonormal
Ortogonal = vinkelrät. Ortonormal = vinkelrät + längd 1.
❌ Glömma normalisera innan ortonormal bas
Efter Gram-Schmidt måste alla vektorer normaliseras till längd 1.
❌ Fel projektionsformel
För icke-normaliserad vektor u: proj_u(v) = (⟨v,u⟩/⟨u,u⟩)u, inte ⟨v,u⟩u.
❌ Tro att alla projektioner är ortogonala
Endast projektioner på underrum längs ortogonala riktningar är ortogonala projektioner.
Tillämpningar
Dataanalys - PCA och dimensionsreduktion
Principal Component Analysis använder ortogonala projektioner för att hitta huvudriktningar i data
Signalbehandling - Fourier-analys
Fourier-baser är ortonormala, ger perfekt rekonstruktion utan störningar
Numerisk linjär algebra - QR-faktorisering
Gram-Schmidt ger QR-faktorisering A = QR för stabila numeriska beräkningar
Datorgraikf - 3D rotationer
Rotationsmatriser är ortogonala, bevarar former och avstånd i 3D-modeller
Fysik - kvantmekanik
Kvantillstånd representeras av ortonormala vektorer i Hilbert-rum
Övningar
Kontrollera om vektorerna u = (1,2,1) och v = (2,-1,0) är ortogonala
Tips
Beräkna inreprodukt ⟨u,v⟩
Visa facit
- ⟨u,v⟩ = 1·2 + 2·(-1) + 1·0
- = 2 - 2 + 0 = 0
- Eftersom inreprodukt = 0 är vektorerna ortogonala ✓
Svar: Ja, de är ortogonala
Projicera v = (3,1) på underrummet span{u} där u = (1,2)
Tips
Använd proj_u(v) = (⟨v,u⟩/⟨u,u⟩)u
Visa facit
- ⟨v,u⟩ = 3·1 + 1·2 = 5
- ⟨u,u⟩ = 1·1 + 2·2 = 5
- proj_u(v) = (5/5)u = 1·(1,2) = (1,2)
- Kontroll: v - proj_u(v) = (3,1) - (1,2) = (2,-1)
- ⟨(2,-1), (1,2)⟩ = 2 - 2 = 0 ✓ Ortogonal
Svar: proj_u(v) = (1,2)
Hitta projektionsmatrisen P som projicerar på span{(1,1,0), (0,1,1)} i ℝ³
Tips
Först ortogonalisera basen, sedan P = QQᵀ
Visa facit
- Ortogonalisera {(1,1,0), (0,1,1)} med Gram-Schmidt:
- u₁ = (1,1,0)
- proj_u₁((0,1,1)) = (1/2)(1,1,0) = (1/2,1/2,0)
- u₂ = (0,1,1) - (1/2,1/2,0) = (-1/2,1/2,1)
- Normalisera: q₁ = (1/√2)(1,1,0), q₂ = (1/√6)(-1,1,2)
- Q = [[1/√2,-1/√6],[1/√2,1/√6],[0,2/√6]]
- P = QQᵀ = (1/3)[[2,1,-1],[1,2,1],[-1,1,2]]
Svar: P = (1/3)[[2,1,-1],[1,2,1],[-1,1,2]]
Lös minsta kvadrat-problemet för Ax = b där A = [[1,1],[1,2],[1,3]], b = (2,3,7)
Tips
Lös normalekvationers AᵀAx = Aᵀb
Visa facit
- AᵀA = [[1,1,1],[1,2,3]][[1,1],[1,2],[1,3]] = [[3,6],[6,14]]
- Aᵀb = [[1,1,1],[1,2,3]][[2],[3],[7]] = [[12],[29]]
- Lös: [[3,6],[6,14]]x = [[12],[29]]
- Från första ekvation: 3x₁ + 6x₂ = 12 ⇒ x₁ = 4 - 2x₂
- Sätt in: 6(4-2x₂) + 14x₂ = 29
- 24 - 12x₂ + 14x₂ = 29 ⇒ 2x₂ = 5 ⇒ x₂ = 8/3
- x₁ = 4 - 2(8/3) = 4 - 16/3 = -1/3
- Svar: x = (-1/3, 8/3)
Svar: x = (-1/3, 8/3)
Sammanfattning
Ortogonalitet (⟨u,v⟩ = 0) ger powerful geometriska och numeriska fördelar. Ortogonala projektioner mappar till närmaste punkt i underrum via proj_W(v) = ∑⟨v,uᵢ⟩uᵢ för ortonormal bas. Projektionsmatriser P = QQᵀ har egenskaper P² = P, Pᵀ = P. Ortogonala komplement ger direkt summa ℝⁿ = W ⊕ W⊥. Minsta kvadrat löses via normalekvationers AᵀAx = Aᵀb. Ortogonala matriser bevarar geometriska egenskaper.